ระบบนำทาง การจัดการฝูงยานพาหนะ มาตรฐานความปลอดภัย

โซลูชันเทคโนโลยี AGV: คู่มือฉบับสมบูรณ์สำหรับยานพาหนะนำทางอัตโนมัติ

เชี่ยวชาญเทคโนโลยี AGV ตั้งแต่ระบบนำทางไปจนถึงการประสานงานฝูงยานพาหนะ สำรวจเลเซอร์ SLAM การนำทางด้วยแถบแม่เหล็ก และการนำทางด้วยระบบภาพ เปรียบเทียบเทคโนโลยี AGV กับ AMR และค้นพบกลยุทธ์การนำไปใช้งานสำหรับระบบอัตโนมัติในภาคการผลิตและโลจิสติกส์

เทคโนโลยี AGV คืออะไร? ทำความเข้าใจยานพาหนะนำทางอัตโนมัติ

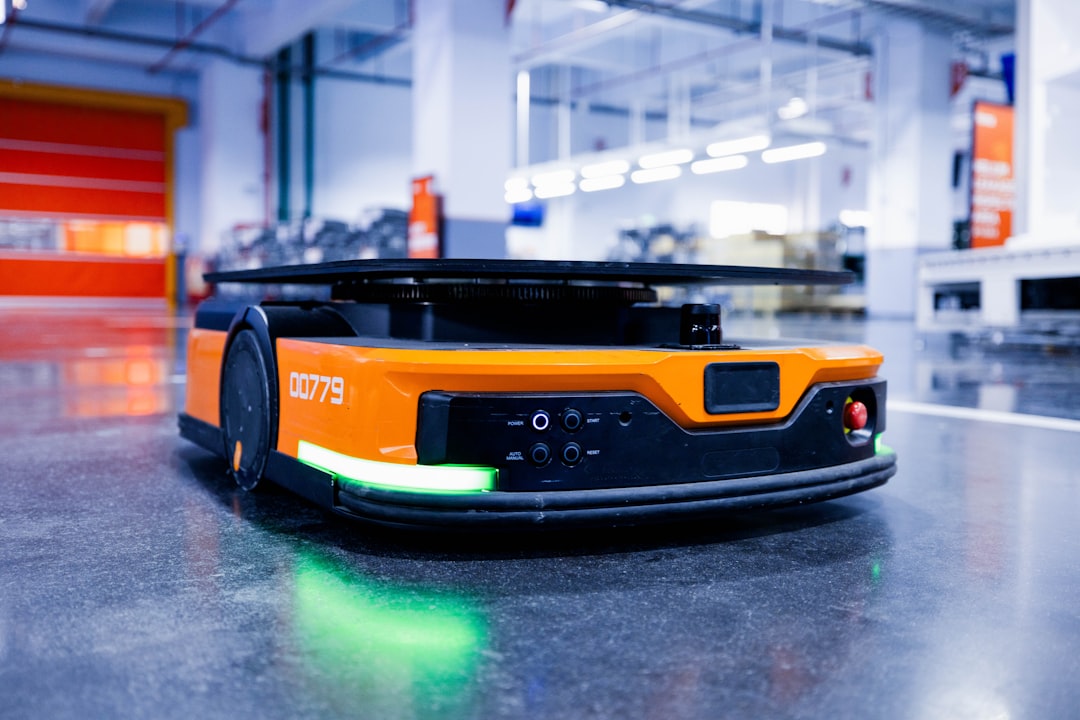
ยานพาหนะนำทางอัตโนมัติ (AGV) เป็นหุ่นยนต์เคลื่อนที่ที่ติดตามเส้นทางหรือเครื่องหมายที่กำหนดไว้ล่วงหน้าเพื่อขนส่งวัสดุภายในโรงงานอุตสาหกรรม ต่างจากญาติที่มีความอัตโนมัติสูงกว่า (AMR) AGV อาศัยระบบนำทางแบบคงที่ เช่น เทปแม่เหล็ก ตัวสะท้อนเลเซอร์ หรือเส้นทางแบบสายไฟ เพื่อนำทางบนพื้นคลังสินค้าและทางเดินในโรงงานด้วยความแม่นยำและเชื่อถือได้

AGV ถูกนำมาใช้ครั้งแรกในช่วงทศวรรษ 1950 สำหรับงานลากจูงในคลังสินค้า และเทคโนโลยี AGV ได้พัฒนาไปอย่างมาก ระบบสมัยใหม่ผสานเซนเซอร์ขั้นสูง การสื่อสารไร้สาย และซอฟต์แวร์จัดการฝูงยานพาหนะอัจฉริยะที่ประสานงานรถหลายร้อยคันพร้อมกัน ปัจจุบัน AGV จัดการได้ทุกอย่างตั้งแต่การขนส่งพาเลท การป้อนสายการประกอบ ไปจนถึงการหยิบสินค้าที่ซับซ้อนในศูนย์กระจายสินค้า

ตลาด AGV ทั่วโลกยังคงขยายตัวอย่างต่อเนื่อง เนื่องจากผู้ผลิตต้องการปรับระบบการจัดการวัสดุให้เป็นอัตโนมัติ ลดต้นทุนแรงงาน และปรับปรุงความปลอดภัยในการปฏิบัติงาน ด้วยระยะเวลาคืนทุน (ROI) ทั่วไปที่ 12–24 เดือน การนำ AGV มาใช้จึงกลายเป็นลำดับความสำคัญเชิงกลยุทธ์สำหรับการดำเนินงานด้านโลจิสติกส์ทั่วโลก

70+
ปีแห่งวิวัฒนาการของ AGV
15%
การเติบโตของตลาดต่อปี
24 เดือน
ระยะเวลาคืนทุนทั่วไป
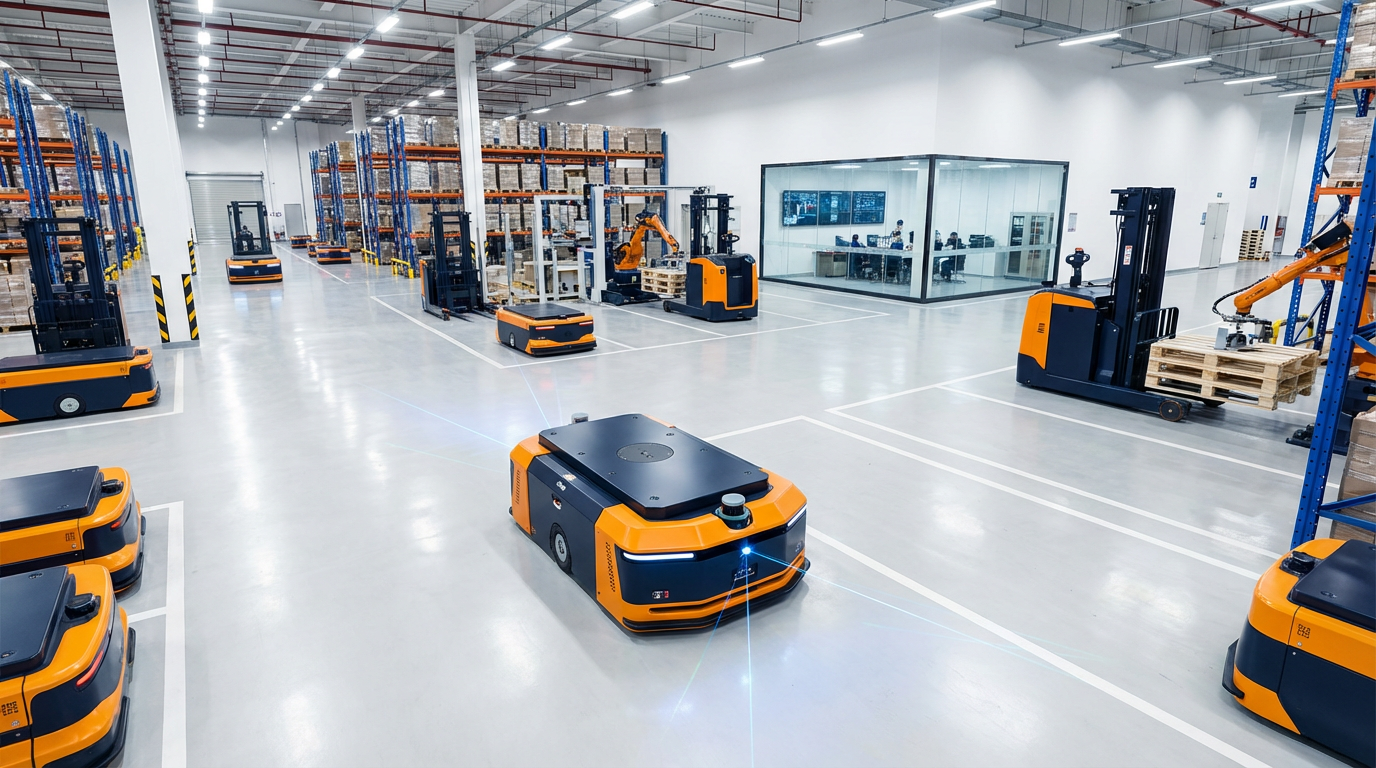
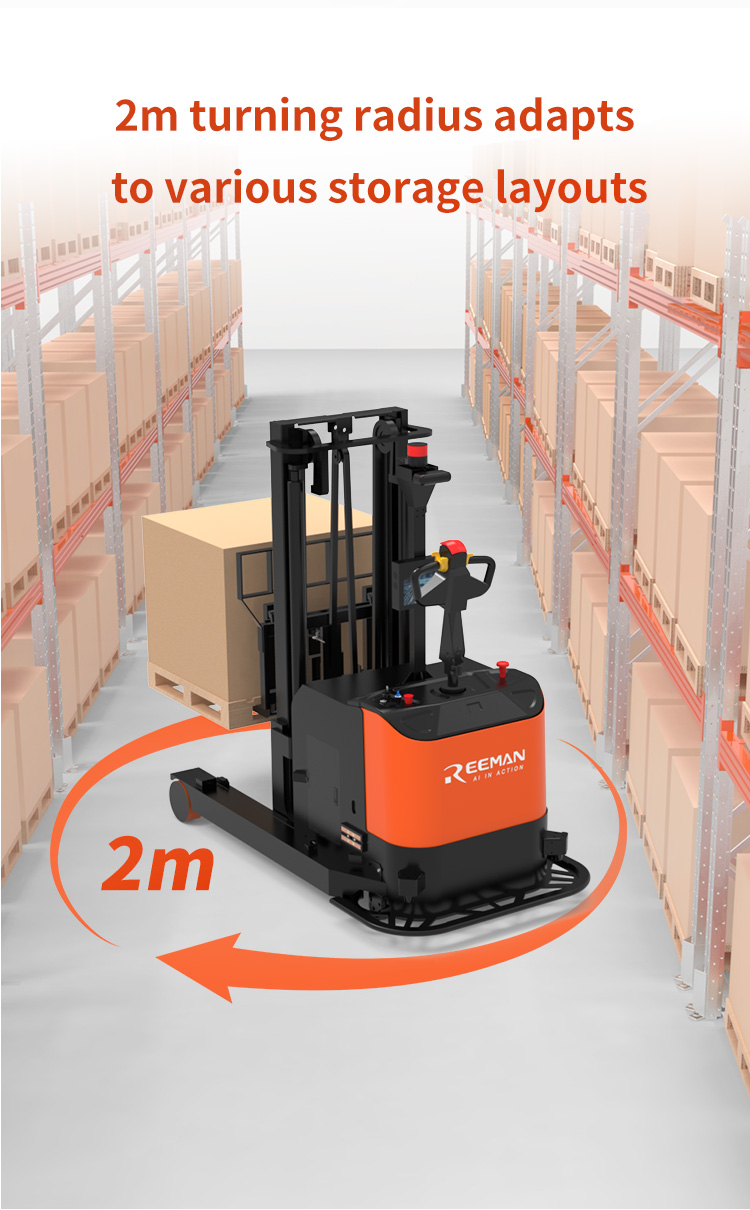
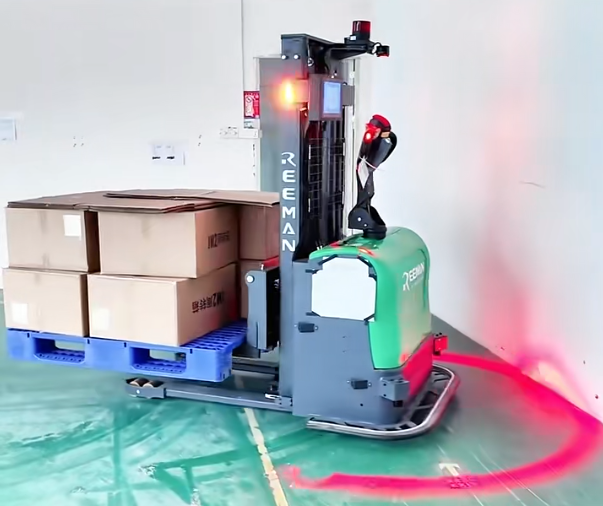
ยานพาหนะนำทางอัตโนมัติกำลังทำงานในคลังสินค้าสมัยใหม่

อธิบายเทคโนโลยีการนำทางของ AGV

ระบบนำทางคือสมองหลักของ AGV ทุกคัน การทำความเข้าใจเทคโนโลยีนำทางแบบต่างๆ ช่วยให้คุณเลือกโซลูชันที่เหมาะสมกับสภาพแวดล้อมการปฏิบัติงานและข้อกำหนดด้านความยืดหยุ่นของคุณ

AGV กับ AMR: ความแตกต่างหลักและเกณฑ์การเลือก

การทำความเข้าใจความแตกต่างพื้นฐานระหว่างยานพาหนะนำทางอัตโนมัติและหุ่นยนต์เคลื่อนที่อัตโนมัติช่วยให้คุณตัดสินใจลงทุนในระบบอัตโนมัติได้อย่างเหมาะสมกับความต้องการปฏิบัติงานเฉพาะของคุณ

คุณสมบัติ
AGV
AMR
วิธีการนำทาง
เส้นทางคงที่ (เทป สายไฟ ตัวสะท้อน)
การค้นหาเส้นทางแบบไดนามิก (SLAM, ระบบภาพ)
ข้อกำหนดด้านโครงสร้างพื้นฐาน
ต้องติดตั้งอุปกรณ์นำทาง
ต้องการโครงสร้างพื้นฐานน้อยหรือแทบไม่ต้องมี
ความยืดหยุ่นของเส้นทาง
เส้นทางคงที่ ต้องเขียนโปรแกรมใหม่
เปลี่ยนเส้นทางแบบไดนามิกแบบเรียลไทม์
การจัดการสิ่งกีดขวาง
หยุดและรอให้ทางโล่ง
นำทางหลบสิ่งกีดขวาง
ต้นทุนเริ่มต้น
ต้นทุนตัวรถต่ำกว่า แต่ค่าติดตั้งสูงกว่า
ต้นทุนตัวรถสูงกว่า แต่ค่าติดตั้งต่ำกว่า
ความสามารถในการขยายระบบ
ต้องมีการเปลี่ยนแปลงโครงสร้างพื้นฐาน
เพิ่ม/ถอดหน่วยได้ง่าย
เหมาะที่สุดสำหรับ
งานปริมาณมาก เส้นทางคงที่
งานที่หลากหลาย ผังพื้นที่ที่เปลี่ยนแปลง

เลือก AGV เมื่อ:

  • คุณมีระบบการไหลของวัสดุที่คาดเดาได้และเป็นรูปแบบซ้ำๆ
  • ผังพื้นที่โรงงานของคุณคงที่ในระยะยาว
  • คุณต้องการอัตราการผลิตสูงสุดบนเส้นทางคงที่
  • คุณต้องการเทคโนโลยีที่พิสูจน์แล้วว่ามีความน่าเชื่อถือมานานหลายทศวรรษ
  • คุณมีทางเดินเฉพาะและเส้นทางที่กำหนดไว้ชัดเจน

เลือก AMR เมื่อ:

  • การดำเนินงานของคุณต้องมีการเปลี่ยนผังพื้นที่บ่อยครั้ง
  • คุณต้องการให้ยานพาหนะใช้พื้นที่ร่วมกับคนเดินเท้า
  • งานมีความหลากหลายตลอดทั้งวันหรือสัปดาห์
  • คุณต้องการปรับเปลี่ยนโรงงานน้อยที่สุด
  • ความยืดหยุ่นสำคัญกว่าข้อกำหนดด้านความเร็วสูงสุด

เจาะลึก: แหล่งข้อมูลเทคโนโลยี AGV

สำรวจคลังคู่มือเทคโนโลยี AGV กลยุทธ์การนำไปใช้งาน และข้อมูลเชิงลึกในอุตสาหกรรมฉบับครบถ้วนของเรา

คู่มือเทคโนโลยียานพาหนะนำทางอัตโนมัติ
คู่มือเทคโนโลยี

ยานพาหนะนำทางอัตโนมัติ (AGV): คู่มือเทคโนโลยีและการนำไปใช้งานฉบับสมบูรณ์

ครอบคลุมประเภทของ AGV เทคโนโลยีการนำทาง คุณลักษณะด้านความปลอดภัย และกลยุทธ์การนำไปใช้งานสำหรับคลังสินค้าสมัยใหม่

อ่านคู่มือ
หุ่นยนต์ AGV ในโลจิสติกส์สมัยใหม่
พื้นฐาน

อธิบายหุ่นยนต์ AGV: ยานพาหนะนำทางอัตโนมัติในโลจิสติกส์สมัยใหม่

ค้นพบว่าหุ่นยนต์ AGV ปฏิวัติการดำเนินงานคลังสินค้าอย่างไร และเปรียบเทียบกับเทคโนโลยี AMR ขั้นสูงอย่างไร

อ่านคู่มือ
เปรียบเทียบเทคโนโลยี AMR กับ AGV
การเปรียบเทียบ

AMR กับ AGV: เทคโนโลยีหุ่นยนต์อัตโนมัติแบบไหนเหมาะกับโรงงานของคุณ?

เปรียบเทียบการนำทาง ความยืดหยุ่น ต้นทุน และปัจจัยในการนำไปใช้งาน เพื่อเลือกโซลูชันระบบอัตโนมัติที่เหมาะสมกับการดำเนินงานของคุณ

อ่านคู่มือ
การผสานรวมรถโฟล์คลิฟท์ AGV ในคลังสินค้า
การนำไปใช้งาน

การผสานรวมรถโฟล์คลิฟท์ AGV: ข้อควรพิจารณาหลักสำหรับคลังสินค้า

ปัจจัยการวางแผนที่จำเป็นสำหรับการผสานรวมรถโฟล์คลิฟท์ AGV ให้ประสบความสำเร็จ รวมถึงโครงสร้างพื้นฐาน ขั้นตอนการทำงาน และการบริหารจัดการการเปลี่ยนแปลง

อ่านคู่มือ
เปรียบเทียบการนำทางด้วยเลเซอร์กับระบบภาพ
การนำทาง

การนำทางด้วยเลเซอร์กับระบบภาพในรถโฟล์คลิฟท์อัตโนมัติและ AMR

การเปรียบเทียบทางเทคนิคของระบบนำทางแบบเลเซอร์และแบบภาพ รวมถึงความแม่นยำ ต้นทุน และข้อกำหนดด้านสภาพแวดล้อม

อ่านคู่มือ
คลังสินค้าสีเขียวพร้อม AGV ไฟฟ้า
ความยั่งยืน

สร้างคลังสินค้าที่เป็นมิตรต่อสิ่งแวดล้อมมากขึ้นด้วยรถโฟล์คลิฟท์อัตโนมัติไฟฟ้าและ AGV

สำรวจว่า AGV ไฟฟ้าช่วยลดการปล่อยมลพิษ ลดต้นทุนพลังงาน และสนับสนุนเป้าหมายความยั่งยืนในการดำเนินงานโลจิสติกส์สมัยใหม่ได้อย่างไร

อ่านคู่มือ

การนำ AGV ไปใช้งานและการผสานรวม

การนำ AGV ไปใช้งานให้ประสบความสำเร็จต้องอาศัยการวางแผนอย่างรอบคอบในด้านโครงสร้างพื้นฐาน การผสานรวมซอฟต์แวร์ และขั้นตอนการปฏิบัติงาน ปฏิบัติตามแผนงานการนำไปใช้งานนี้เพื่อผลลัพธ์ที่ดีที่สุด

1

การประเมิน

วิเคราะห์การไหลของวัสดุ ระบุโอกาสในการทำระบบอัตโนมัติ และกำหนดเป้าหมาย ROI

2

การวางแผน

ออกแบบเส้นทาง เลือกเทคโนโลยีการนำทาง วางแผนข้อกำหนดด้านโครงสร้างพื้นฐาน

3

การผสานรวม

เชื่อมต่อกับระบบ WMS/ERP ติดตั้งโครงสร้างพื้นฐาน กำหนดค่าการจัดการฝูงยานพาหนะ

4

การปรับใช้

การใช้งานแบบเป็นขั้นตอน ฝึกอบรมผู้ปฏิบัติงาน ติดตามประสิทธิภาพ ปรับปรุงให้เหมาะสม

ข้อกำหนดด้านโครงสร้างพื้นฐาน

  • ข้อกำหนดสภาพพื้นและความเรียบของพื้น
  • ความครอบคลุมของ WiFi สำหรับการสื่อสารของฝูงยานพาหนะ
  • ตำแหน่งการติดตั้งสถานีชาร์จและแหล่งจ่ายไฟ
  • การติดตั้งอุปกรณ์ช่วยนำทาง (หากจำเป็น)
  • เครื่องหมายช่องทางจราจรและป้ายบอกทาง

การผสานรวมระบบ

  • การเชื่อมต่อและ API ของ WMS/WCS
  • การซิงโครไนซ์ระบบ ERP
  • การผสานรวม MES สำหรับภาคการผลิต
  • การติดตั้งซอฟต์แวร์จัดการฝูงยานพาหนะ
  • แดชบอร์ดติดตามผลแบบเรียลไทม์

การปฏิบัติตามข้อกำหนดด้านความปลอดภัย

  • การทบทวนการปฏิบัติตามมาตรฐาน ANSI/RIA R15.08
  • การตรวจสอบความปลอดภัยตามมาตรฐาน ISO 3691-4
  • เอกสารการประเมินความเสี่ยง
  • การทดสอบปุ่มหยุดฉุกเฉิน (E-stop) และอุปกรณ์ป้องกัน
  • การกำหนดค่าเขตปลอดภัย

ระบบและมาตรฐานความปลอดภัยของ AGV

AGV สมัยใหม่ติดตั้งระบบความปลอดภัยแบบซ้ำซ้อนหลายชั้นเพื่อปกป้องพนักงานและอุปกรณ์ ขณะเดียวกันก็รักษาประสิทธิภาพการปฏิบัติงานไว้

เขตปลอดภัยด้วย LiDAR

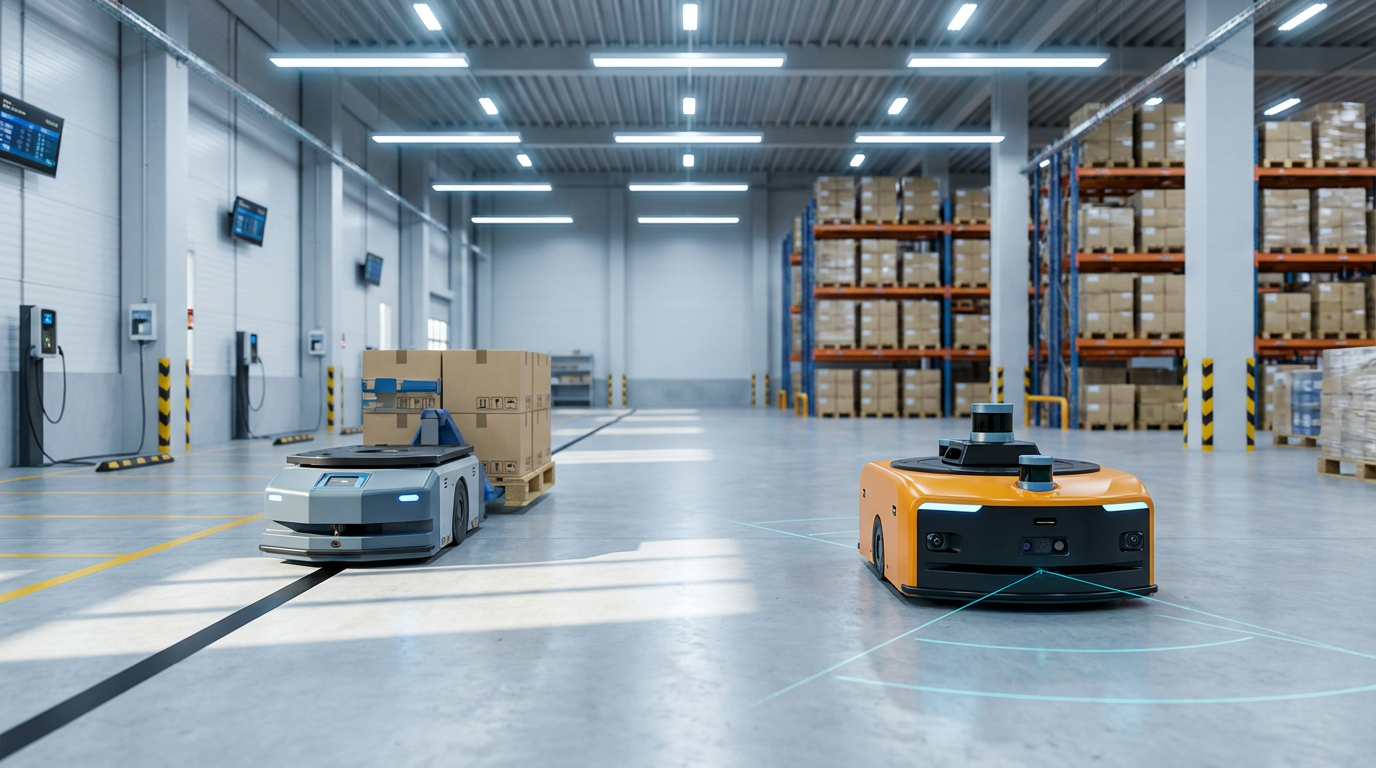
การสแกน 360 องศาอย่างต่อเนื่องสร้างเขตป้องกันที่ชะลอหรือหยุดยานพาหนะเมื่อตรวจพบวัตถุ

ระบบหยุดฉุกเฉิน

ปุ่มหยุดฉุกเฉินหลายตำแหน่งและตัวกระตุ้นอัตโนมัติจะหยุดการเคลื่อนไหวทั้งหมดทันทีเมื่อถูกสั่งงาน

การตรวจจับด้วยระบบภาพ

กล้องระบุคนเดินเท้า สิ่งกีดขวาง และการเปลี่ยนแปลงที่ไม่คาดคิดในสภาพแวดล้อมนอกเหนือจากระยะการตรวจจับของ LiDAR

สัญญาณเสียงและภาพ

ไฟแสดงสถานะ LED ไฟแสดงทิศทาง และสัญญาณเตือนเสียงแจ้งให้บุคลากรที่อยู่ใกล้เคียงทราบถึงการเคลื่อนที่ของ AGV

มาตรฐานความปลอดภัยหลัก

  • ISO 3691-4 รถอุตสาหกรรม — ข้อกำหนดด้านความปลอดภัย
  • ANSI/RIA R15.08 ความปลอดภัยของหุ่นยนต์เคลื่อนที่ในอุตสาหกรรม
  • EN 1525 ความปลอดภัยของรถบรรทุกไร้คนขับ
  • VDI 2510 ระบบยานพาหนะนำทางอัตโนมัติ
  • IEC 61508 ความปลอดภัยเชิงหน้าที่ของระบบ

การจัดการฝูงยานพาหนะและการประสานงานของ AGV

การจัดการฝูงยานพาหนะที่มีประสิทธิภาพช่วยเพิ่มอัตราการใช้งาน AGV สูงสุด ป้องกันความขัดแย้งด้านการจราจร และรับประกันการทำงานต่อเนื่องผ่านการประสานงานอัจฉริยะ

การจัดการจราจร

การควบคุมแบบรวมศูนย์ป้องกันความขัดแย้งของยานพาหนะบริเวณทางแยก จัดสรรสิทธิ์ในการใช้ทาง และปรับการเลือกเส้นทางให้เหมาะสมเพื่อลดความแออัดและระยะเวลารอ

การจัดสรรงาน

การกำหนดงานอัจฉริยะจับคู่คำขอขนส่งกับยานพาหนะว่างที่ใกล้ที่สุดโดยพิจารณาจากตำแหน่ง ระดับแบตเตอรี ความสามารถในการรับน้ำหนัก และลำดับความสำคัญ

การประสานงานการชาร์จ

การจัดตารางการชาร์จอัตโนมัติช่วยให้ยานพาหนะรักษาระดับแบตเตอรีที่เหมาะสมโดยไม่รบกวนการดำเนินงาน พร้อมการชาร์จแบบฉวยโอกาสในช่วงที่ว่างงาน

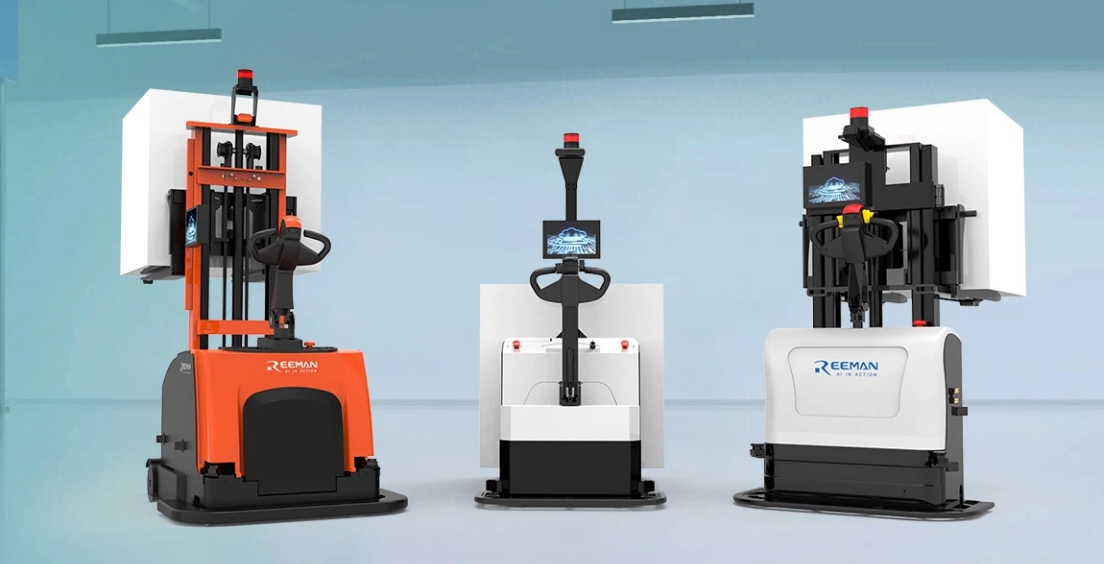
โซลูชันเทคโนโลยี AGV ของ Reeman

ด้วยความเชี่ยวชาญด้านหุ่นยนต์เคลื่อนที่กว่า 10 ปี สิทธิบัตรมากกว่า 200 รายการ และหุ่นยนต์ที่ใช้งานทั่วโลกกว่า 10,000 ตัว Reeman นำเสนอเทคโนโลยี AGV ล้ำสมัยที่พร้อมใช้งานได้ทันที

การนำทางด้วยเลเซอร์ SLAM

เทคโนโลยีเลเซอร์ SLAM ขั้นสูงให้ความแม่นยำระดับเซนติเมตรโดยไม่ต้องปรับเปลี่ยนโครงสร้างพื้นฐาน

การหลบหลีกสิ่งกีดขวางอัจฉริยะ

ตอบสนองในระดับมิลลิวินาทีพร้อมระบบความปลอดภัยหลายชั้นเพื่อการทำงานที่เชื่อถือได้ในสภาพแวดล้อมที่เปลี่ยนแปลงตลอดเวลา

แพลตฟอร์ม SDK แบบเปิด

ชุดพัฒนาที่ครอบคลุมสำหรับการผสานรวมกับระบบ WMS, ERP และ MES ที่มีอยู่ได้อย่างราบรื่น

การใช้งานได้ทันทีหลังแกะกล่อง

ต้องการการตั้งค่าน้อยมาก—โซลูชัน AGV ของ Reeman ส่วนใหญ่ใช้งานได้ภายในวัน ไม่ใช่เดือน

การประยุกต์ใช้เทคโนโลยี AGV ตามอุตสาหกรรม

เทคโนโลยี AGV มอบประสิทธิภาพที่วัดผลได้ชัดเจนในภาคการผลิต คลังสินค้า และการดำเนินงานด้านโลจิสติกส์ทุกระดับ

การผลิต

การส่งวัสดุอัตโนมัติไปยังสายการผลิต การขนส่งงานระหว่างผลิต และการเคลื่อนย้ายสินค้าสำเร็จรูป

  • การป้อนสายการประกอบ
  • การจัดการงานระหว่างผลิต
  • การส่งวัตถุดิบ
  • การขนส่งสินค้าสำเร็จรูป

คลังสินค้า

การขนส่งพาเลท การจัดเก็บเข้าที่ การสนับสนุนการหยิบสินค้าตามคำสั่งซื้อ และระบบอัตโนมัติสำหรับการขนถ่ายสินค้าตรง (cross-docking)

  • การจัดเก็บและเรียกหยิบพาเลท
  • การสนับสนุนการหยิบสินค้าตามคำสั่งซื้อ
  • การดำเนินงานแบบ cross-docking
  • การขนส่งเพื่อเติมสินค้า

การกระจายสินค้าและโลจิสติกส์

การโหลด/ขนถ่ายสินค้าขึ้นรถบรรทุก การจัดการพื้นที่พักสินค้า และการป้อนเข้าสู่ระบบคัดแยก

  • การโหลด/ขนถ่ายสินค้าขึ้นรถบรรทุก
  • การขนส่งในพื้นที่พักสินค้า
  • การป้อนเข้าสู่ระบบคัดแยก
  • การจัดการสินค้าส่งคืน

เริ่มต้นใช้งานเทคโนโลยี AGV

พร้อมสำรวจระบบอัตโนมัติ AGV สำหรับโรงงานของคุณหรือไม่? ใช้เช็กลิสต์นี้และติดต่อทีมโซลูชันของเราเพื่อเริ่มต้นเส้นทางระบบอัตโนมัติของคุณ

เช็กลิสต์การนำ AGV ไปใช้งาน

  • จัดทำแผนผังการไหลของวัสดุปัจจุบันและระบุโอกาสในการทำระบบอัตโนมัติ
  • คำนวณ ROI ที่เป็นไปได้โดยอิงจากการประหยัดแรงงานและอัตราการผลิตที่เพิ่มขึ้น
  • ประเมินตัวเลือกเทคโนโลยีการนำทางสำหรับสภาพแวดล้อมของคุณ
  • ประเมินโครงสร้างพื้นฐานของโรงงานและระบุความจำเป็นในการปรับเปลี่ยน
  • ทบทวนข้อกำหนดการผสานรวมกับระบบ WMS/ERP ที่มีอยู่
  • วางแผนแนวทางการใช้งานแบบเป็นขั้นตอนและกลยุทธ์การบริหารจัดการการเปลี่ยนแปลง

เริ่มโปรเจกต์ AGV ของคุณ

ติดต่อผู้เชี่ยวชาญด้านระบบอัตโนมัติของ Reeman เพื่อพูดคุยเกี่ยวกับข้อกำหนดเฉพาะของคุณและรับข้อเสนอโซลูชัน AGV ที่ปรับแต่งเฉพาะ

ขอรับคำปรึกษา